(通讯员 闫文威 周蕾 石佳佳)11月6日至8日,“滨智杯”第八届中国研究生机器人创新设计大赛全国总决赛在杭州市北京航空航天大学杭州研究院举行。来自全国107所高校的320支队伍携作品参加了7个赛道的激烈角逐,我院参赛团队凭借作品《异步欠驱变胞柔性灵巧夹爪》荣获全国一等奖。
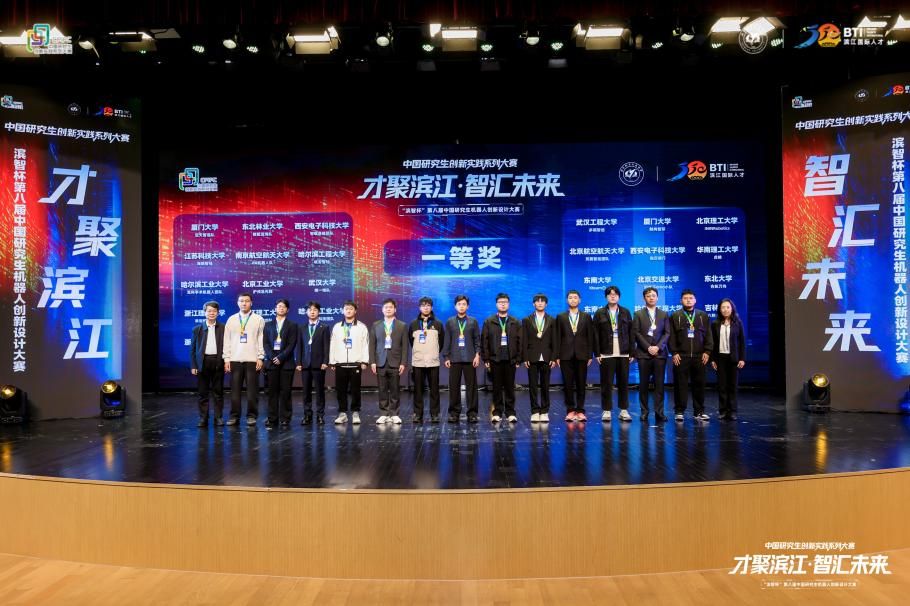
图1 第八届中国研究生机器人创新设计大赛一等奖颁奖现场
该参赛团队在段学超、訾斌教授的悉心指导下,依托我院机械工程学科的优势与科研创新环境,聚焦机器人末端执行器柔顺抓取与多模式操作的实际需求,在机构设计、理论分析、样机研制和实验验证中不断探索,最终凭借扎实的研究成果和稳定的现场表现赢得评委的认可。
图2 参赛团队在大赛现场合影
获奖作品面向农业采摘、服务机器人和工业柔性作业等场景中复杂对象的抓取需求,提出异步欠驱变胞柔性灵巧夹爪方案。作品将变胞机构原理与TPU柔性手指相结合,利用接触约束变化实现被动包络;通过差异化连杆和弹性滑槽支路,实现单电机驱动三指异步运动,完成张开、点按、双指夹持和三指包络等多种操作。团队进一步建立参数化运动学模型并开展多维性能优化,完成样机研制与上位机控制平台搭建,并通过球体、纸杯、异形件和细长工具等对象的抓取实验,验证了夹爪的柔顺适应性与多模式操作能力,为低成本、高适应性的机器人末端执行器设计提供了新的思路。
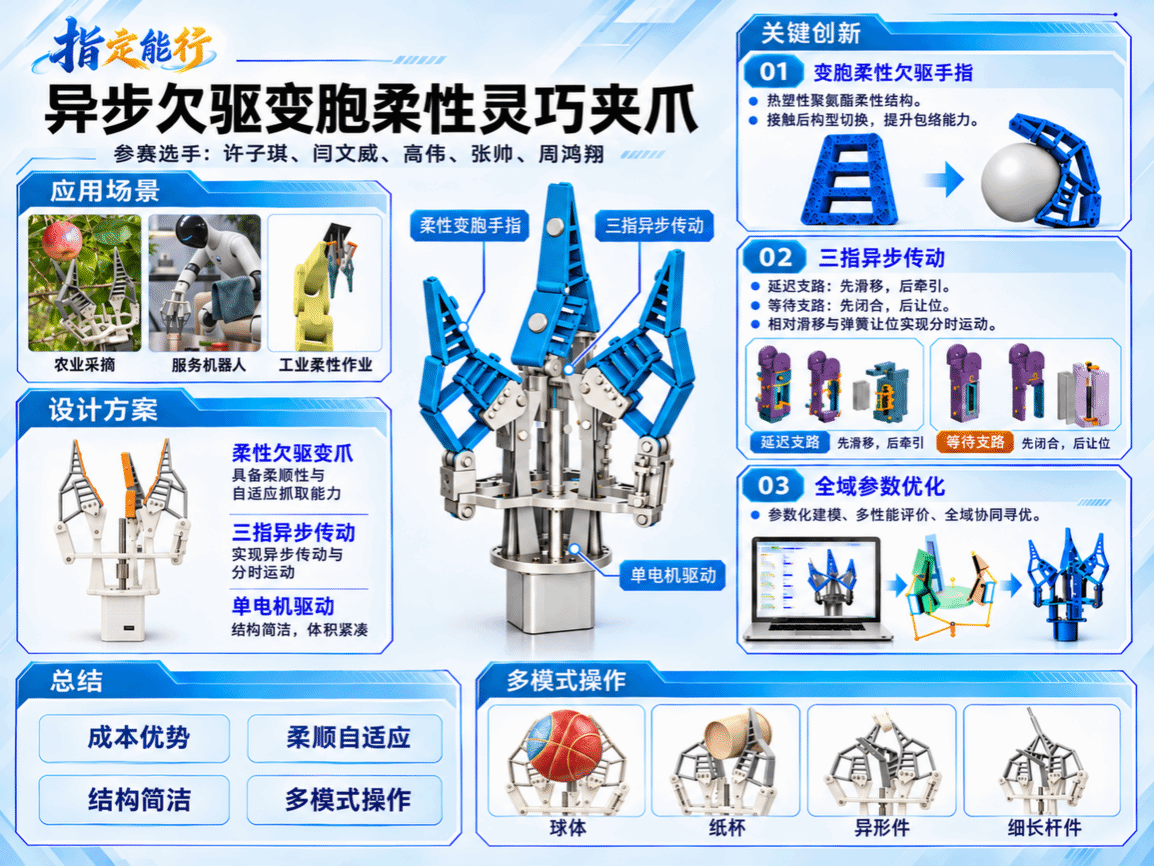
图3 项目总体设计:变胞柔性手指、三指异步传动、多模式抓取
bevictor伟德坚守立德树人根本任务,将创新精神培育与实践能力提升贯穿研究生培养全过程,着力打造导师引领、科研平台赋能、学科竞赛驱动的协同育人模式,推动科研育人与实践育人深度融合。此次荣获全国研究生机器人创新设计大赛一等奖,是学院长期以来坚持立德树人、深化科研育人与实践育人融合的成果之一。
学院坚持以赛促学、以赛促研、以赛促创,依托高水平赛事拓宽学生学术视野、锤炼工程本领,推动实验室科研成果落地转化。本次赛事中,学院师生紧扣实际应用需求,统筹开展机构创新设计、运动学分析、参数优化、样机研制及控制系统集成等攻关工作,充分彰显学院深厚的育人积淀与鲜明的工程创新特质。面向未来,学院将持续发挥学科与人才培养优势,营造鼓励探索、开放协同的创新氛围,深化学科交叉与产教协同育人,引导青年学子勇攀科技高峰、服务国家战略,以高质量人才培养与科研创新成果,为学院事业高质量发展积蓄动能。


